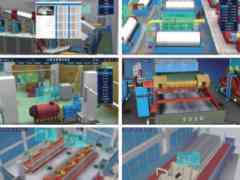
一、露天无人矿山全流程成套设备(按开采工序排序)
1. 钻孔工序设备(前期爆破穿孔)
牙轮钻机、潜孔钻机;配套钻机自动换杆机械臂、车载除尘系统。
功能:自主导航到位、自动调平、自动钻孔、精准定深,完成台阶爆破炮孔施工。
2. 采掘铲装工序设备(工作面采矿剥离)
1)大型电动挖掘机(电铲)/液压矿用挖掘机:远程自主铲装、识别矿卡车厢自动卸料;
2)露天轮式装载机:辅助清底、整理矿堆、处理大块孤石;
3)辅助平整设备:无人推土机、平地机、洒水车。
3. 运输工序核心设备(无人运输主力)
电动/燃油无人驾驶矿用自卸卡车(宽体矿卡),整套实现自主行驶、排队装车、定点卸料、自动避让。
4. 配套协同与中控设备
1)5G工业基站、边缘计算网关、车载感知套件(激光雷达、毫米波雷达、工业相机);
2)集群智能调度平台、数字孪生监控系统、远程集中操控台;
3)边坡雷达、高清AI视频安防监测设备。
完整无人作业闭环流程
导入开采三维图纸→无人钻机自主布孔钻孔→爆破完成→无人挖掘机自主铲矿→无人矿卡自动排队装车→自主行驶至破碎站/排土场定点卸料→推土机无人平整排土场,全程仅中控室远程监控,工作面无现场司机。
二、整套设备依靠的定位导航技术(露天主流多源融合方案)
1. 基础核心:北斗RTK差分GNSS卫星定位
- 依托矿区基准站差分修正,露天开阔区域定位精度±2~5cm;
- 为钻机、挖掘机、矿卡提供全局绝对坐标,匹配开采设计图纸、划定电子作业围栏;
- 支持多卫星融合(北斗为主、GPS辅助),提升卫星信号接收稳定性。
2. 惯性导航IMU(卫星信号断连补偿)
车载高精度陀螺仪、加速度计,实时输出设备姿态、速度、航向;
深坑、高边坡遮挡导致卫星短暂失锁时,依靠IMU航位推算维持短时高精度定位,消除漂移误差。
3. 激光SLAM/视觉SLAM局部补位定位
激光雷达实时扫描边坡、道路、固定设备生成点云地图;
卫星信号长期薄弱区域(深凹坑、卸料大棚),通过环境特征匹配实现无卫星相对定位,保障连续行驶。
4. 辅助感知定位(冗余安全保障)
轮速编码器、转向角度传感器、车载毫米波雷达、双目视觉;
用于车辆间相对测距、道路边界识别、障碍物检测,辅助路径规划与防撞。
整体融合逻辑:
北斗RTK-GNSS + IMU惯性导航 + 激光SLAM 三源融合定位,卡尔曼滤波统一解算位姿;
开阔坑区以北斗RTK为主,遮挡区域自动切换IMU+SLAM组合,全程保证厘米级定位,满足无人设备自主作业、精准协同。
简答精简版:
1. 成套设备:无人牙轮/潜孔钻机、无人矿用挖掘机、无人轮式装载机、无人驾驶矿卡、无人推土机/平地机,搭配5G通信、车载感知、集群调度中控系统。
2. 定位导航:以北斗RTK差分卫星定位为基础,融合IMU惯性导航补偿卫星遮挡误差,辅以激光SLAM局部建图定位,多传感器融合实现全矿区厘米级连续导航。
来源:ZMTAi助手(公众号)